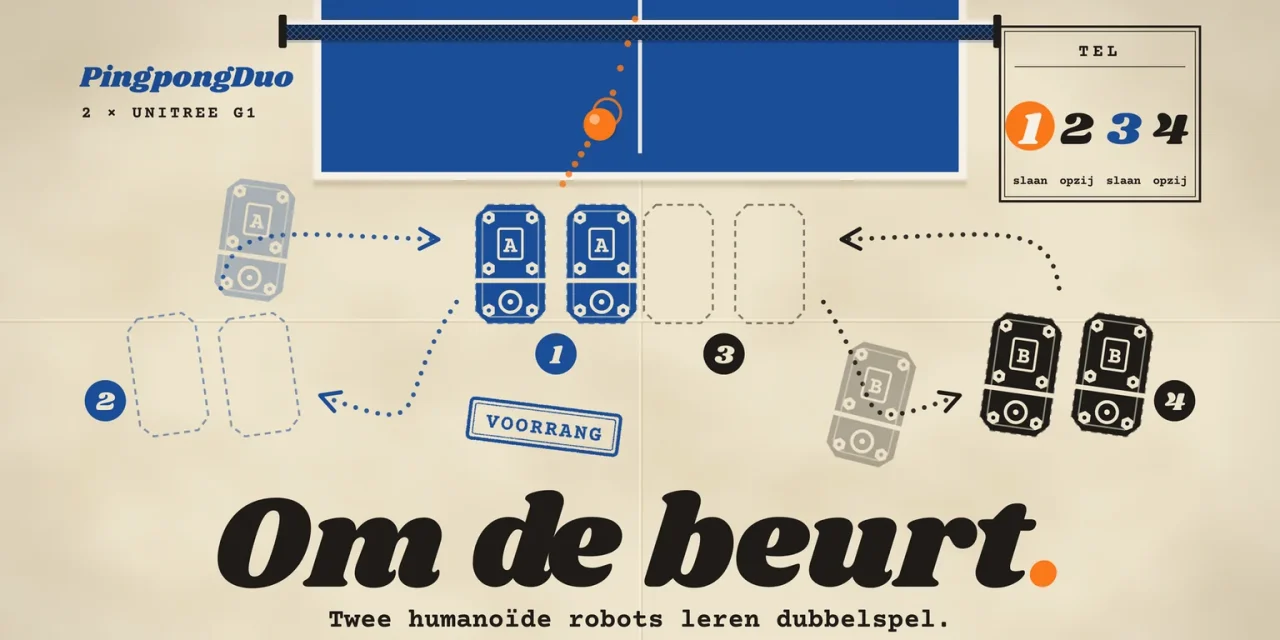
Twee Unitree G1-robots staan aan dezelfde kant van een pingpongtafel en slaan om de beurt de bal terug, meer dan tien keer na elkaar. Dat is PingpongDuo, een systeem van onderzoekers van de University of Hong Kong, het Shanghai Innovation Institute, Archon Robotics en NVIDIA. Het knappe zit niet in het slaan zelf. Het zit in het wisselen: wie staat waar, wie gaat opzij en wie krijgt voorrang, in een ruimte van amper een paar meter breed.
Wat PingpongDuo precies doet
PingpongDuo is het eerste systeem waarmee humanoïde robots tafeltennis in dubbelspel spelen. Bij dubbelspel moeten de twee spelers van een team strikt afwisselen: wie net geslagen heeft, moet meteen plaatsmaken zodat zijn partner kan instappen voor de volgende bal. Interesting Engineering bracht het nieuws op 16 oktober 2026, de details staan in de paper op arXiv (2610.20579) en op de projectpagina van Archon Robotics, met video’s en een interactieve 3D-simulatie.
De onderzoekers gebruikten twee Unitree G1-robots met 29 vrijheidsgraden. De G1 is een kleine humanoïde van 1,32 meter en ongeveer 35 kilo; de basisversie kost volgens Unitree vanaf 13.500 dollar. Het is dezelfde robotbouwer waarvan de beursgang dit jaar duizenden keren overtekend werd.
In de echte wereld haalden de twee robots meer dan tien opeenvolgende, afwisselende slagen. In de video op de projectpagina telt de langste rally 18 returns. Eén robot legde 2,15 meter af om plaats te maken en terug te keren, in 2,4 seconden, met een topsnelheid van 2,23 meter per seconde.
Waarom dubbelspel moeilijker is dan enkelspel
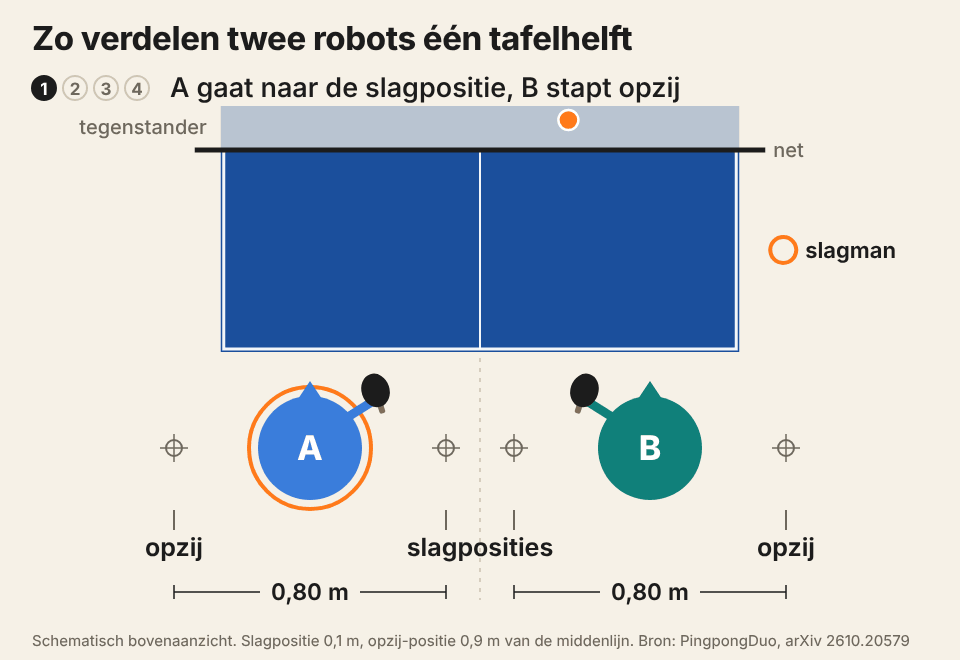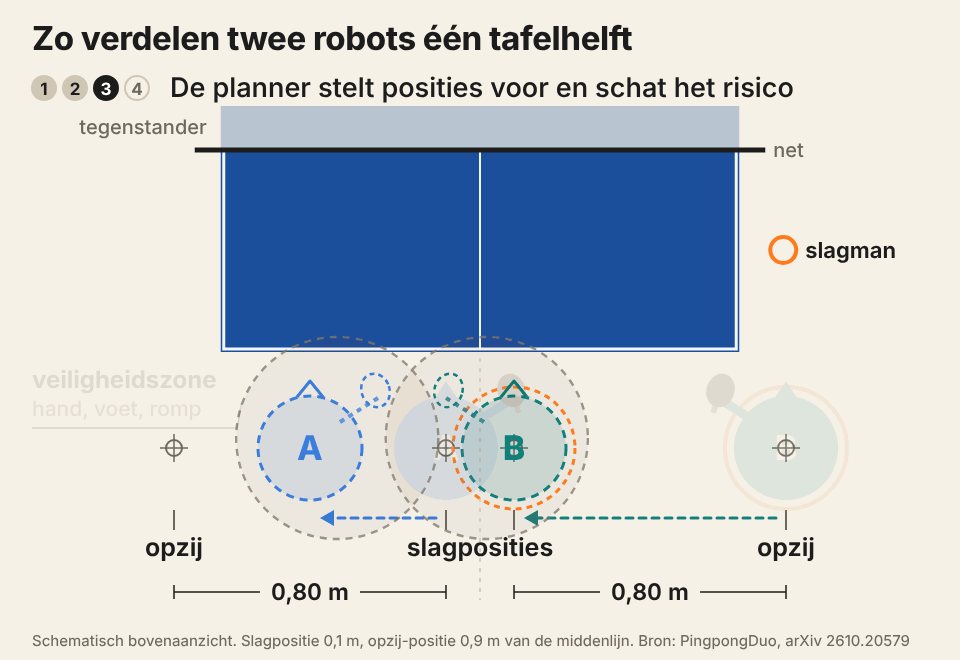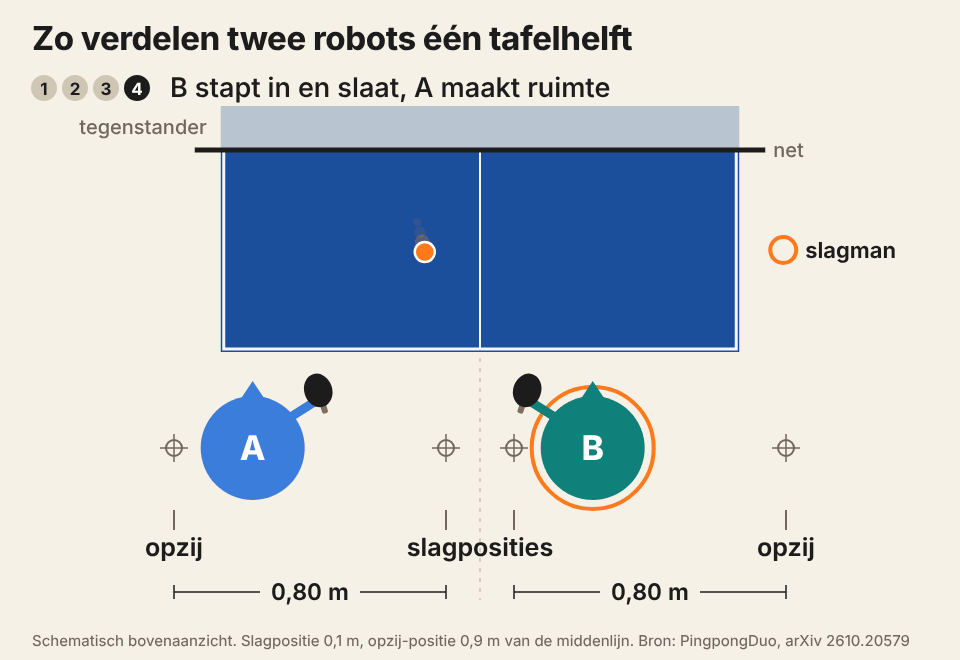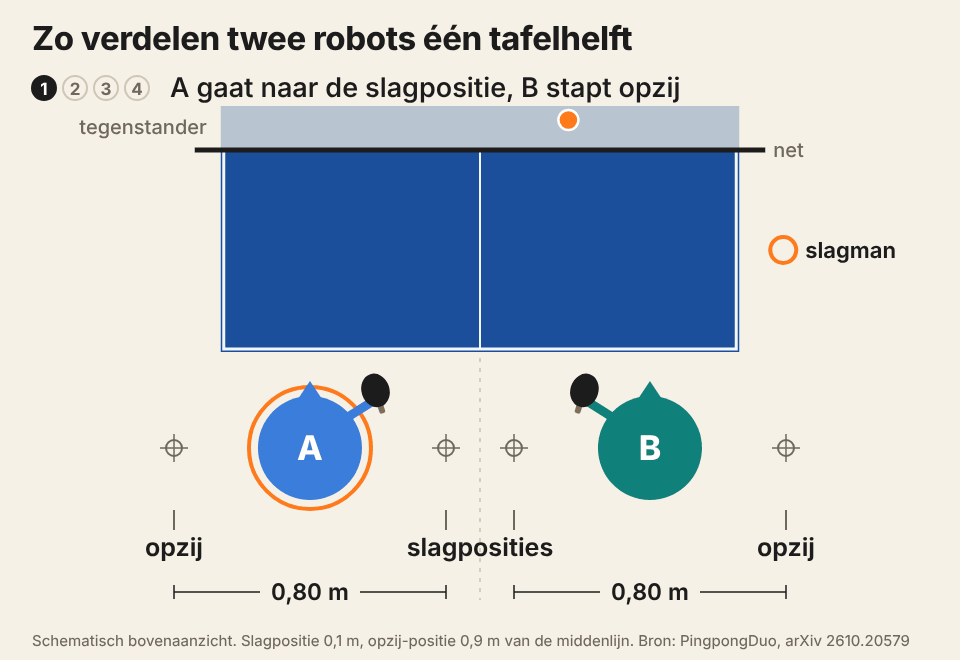
Een robot die alleen speelt, hoeft maar aan één ding te denken: de bal. In dubbelspel delen twee robots dezelfde krappe ruimte achter de tafel en heb je minder dan twee seconden tussen twee slagen. Dat geeft twee problemen die elkaar tegenwerken. Gaat de slagman snel opzij, dan slaat hij minder precies. Blijft hij te lang staan, dan loopt zijn partner tegen hem aan. Handen, voeten en rompen kunnen botsen, en een val van een robot van 35 kilo is geen detail.
Daarom is de rally van tien slagen minder indrukwekkend dan hij lijkt, en tegelijk interessanter. Systemen voor enkelspel halen al veel langere reeksen: HITTER, een humanoïde systeem van onderzoekers van UC Berkeley, haalde in 2025 al 106 opeenvolgende slagen tegen een mens. Wat PingpongDuo toevoegt, is coördinatie tussen twee robots die elkaar in de weg kunnen lopen.
Zo werkt het, in drie lagen
De teamplanner kiest bij elke inkomende bal een positie voor beide robots tegelijk. Hij is getraind met reinforcement learning. Een aangeleerde risico-inschatting voorspelt of handen, voeten of rompen te dicht bij elkaar komen. Is het risico te hoog, dan zoekt een veiligheidsfilter het dichtstbijzijnde veilige alternatief, en daarbij verschuift de robot die niet slaat het meest. De slagman houdt voorrang. Vindt de filter geen veilige oplossing, dan gaan beide robots terug naar hun standaardpositie en wacht de wissel.
Voetenwerk en slag zijn aparte vaardigheden. Het voetenwerk komt uit opnames van mensen die dubbelspel spelen: de onderzoekers knipten er ongeveer 200 korte bewegingen uit en zetten die om naar het lichaam van de G1. Elke vaardigheid traint vanuit de houdingen die de andere oplevert. Zo kan een robot na een snelle zijstap meteen slaan, zonder eerst terug te keren naar een standaardhouding.
De armverfijning corrigeert de slag na een snelle verplaatsing. Een kleine extra policy stuurt de zeven armgewrichten bij op basis van de toestand van de robot en de geschatte positie en snelheid van de bal. Ze werd getraind in een simulator (Isaac Lab van NVIDIA) die de onderzoekers kalibreerden met echte metingen van balvlucht, tafelbots en racketcontact. Zo leert het systeem welke armbeweging de bal over het net en op de tafelhelft van de tegenstander krijgt.
Wie robots kent die leren door te oefenen, herkent de aanpak: KinetIQ Ascend gebruikt reinforcement learning om humanoïden op productielijnen betrouwbaarder te maken.
Wat de cijfers wel en niet zeggen
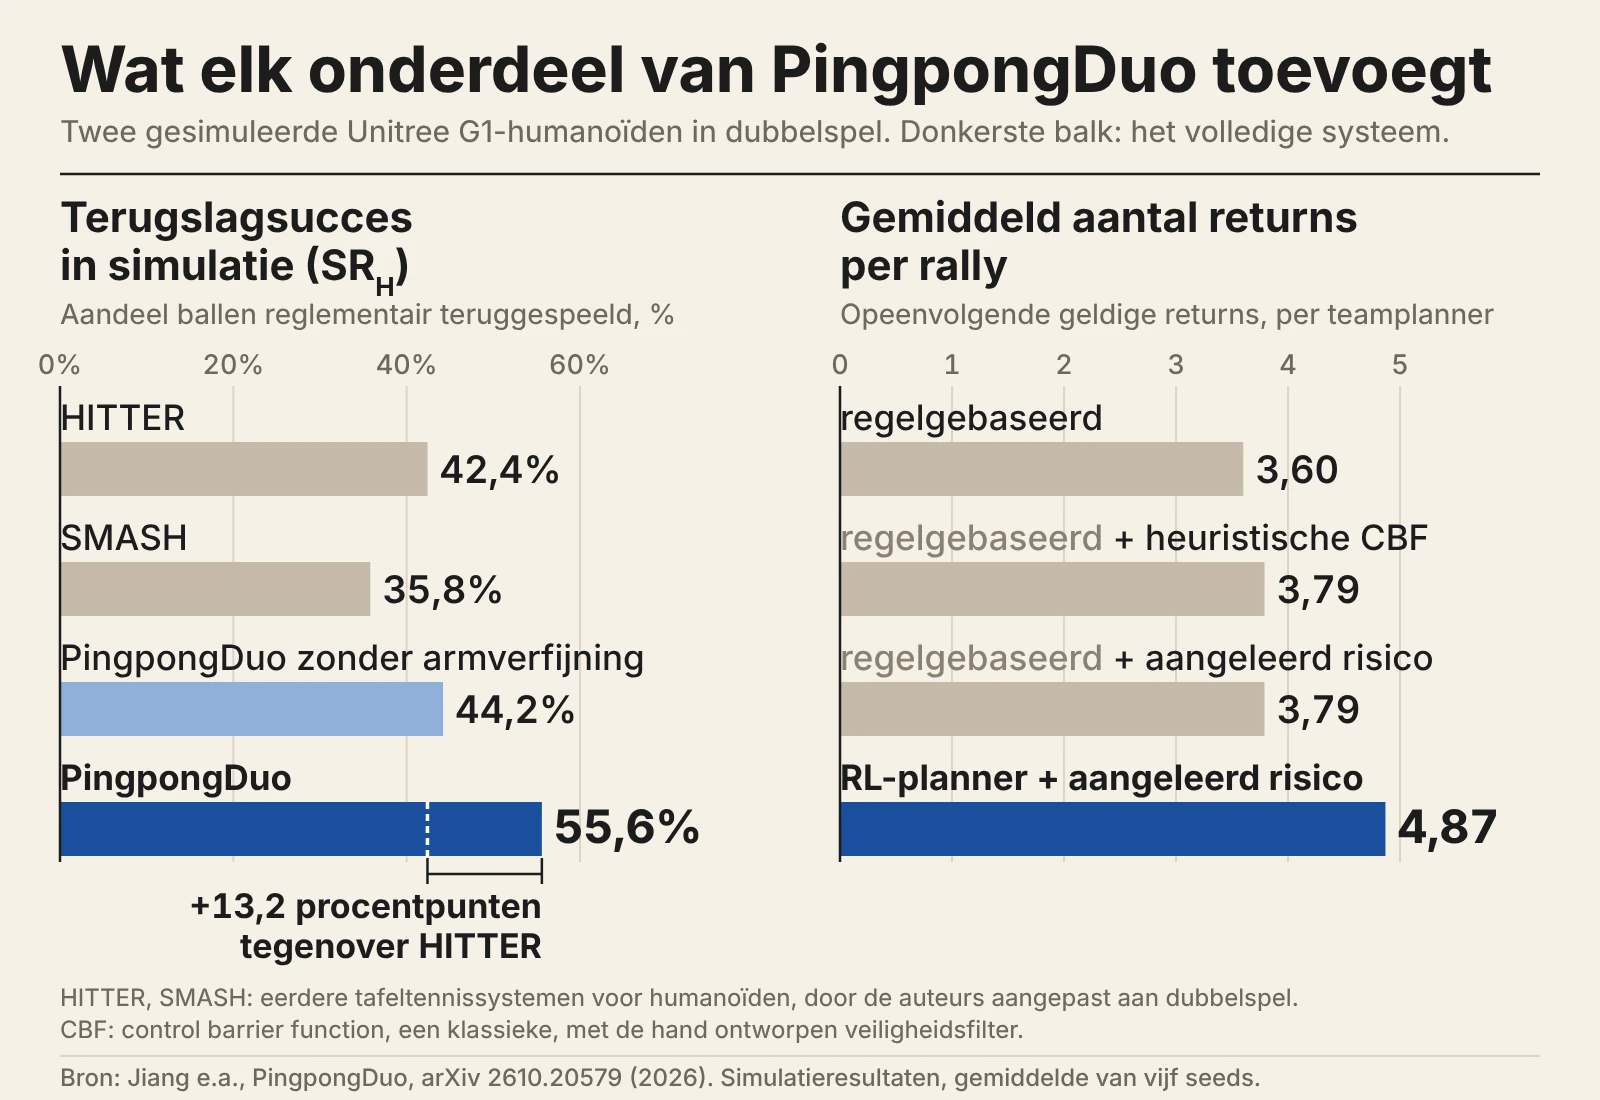
De meest geciteerde claim is dat PingpongDuo 13,2 procent beter terugslaat dan de beste bestaande aanpak. Het gaat om 13,2 procentpunten, in simulatie: 55,6 procent van de ballen correct teruggeslagen, tegenover 42,4 procent voor HITTER. Zonder de armverfijning zakt PingpongDuo naar 44,2 procent. Die laatste laag doet dus het meeste werk.
Op teamniveau stijgt het gemiddelde aantal returns per rally van 3,60 met een eenvoudige, regelgebaseerde planner naar 4,87 met de getrainde planner en de aangeleerde risico-inschatting. Opvallend: de risico-inschatting alleen, op een regelgebaseerde planner, levert evenveel op als een klassieke veiligheidsfilter (3,79). Pas de combinatie met de aangeleerde planner maakt het verschil.
Het grootste deel van de cijfers komt dus uit simulatie. Voor de echte robots rapporteert de paper de wissel van 2,15 meter, de reeks van meer dan tien slagen en een rally van vier afwisselende returns tegen een mens. Hoe vaak het in de echte wereld misliep of hoe vaak de robots elkaar raakten, staat er niet in.
Waar humanoïde tafeltennis staat in 2026
Tafeltennis is een favoriete testbank geworden: de bal is snel, de ruimte klein en elke fout is meteen zichtbaar. Een overzicht van de belangrijkste stappen.
| Systeem | Wanneer | Robot | Wat het kan |
|---|---|---|---|
| Google DeepMind | augustus 2024 | robotarm | won 13 van 29 games tegen mensen, kansloos tegen gevorderden |
| HITTER (UC Berkeley) | augustus 2025 | humanoïde | 106 opeenvolgende slagen tegen een mens, met externe camera’s |
| SMASH (HKU e.a.) | april 2026 | humanoïde | slaat met eigen camera’s, zonder externe sensoren |
| Ace (Sony AI) | april 2026 | robotarm | won 3 van 5 matchen tegen elitespelers, verloor tegen profs |
| PingpongDuo | oktober 2026 | 2 humanoïden | dubbelspel, meer dan 10 afwisselende slagen |
Het team achter SMASH overlapt grotendeels met dat van PingpongDuo. Met SMASH won een HKU-team in september zilver op de World Humanoid Robot Games in Beijing, de stad waar humanoïden vorig jaar al voetbalden voor een groot publiek. De robotarm Ace van Sony AI staat op het hoogste niveau: hij versloeg elitespelers in een studie in Nature. Een arm op een vaste plek heeft het wel een stuk makkelijker dan een robot die op twee benen moet bewegen.
De grenzen van dit onderzoek
- Externe camera’s. De positie van robots en bal komt van een motion-capturesysteem rond de tafel, niet van de robots zelf. Buiten een labo werkt het zo dus niet.
- Geen spin. Het systeem meet en voorspelt geen effect op de bal. Tegen een speler die met spin speelt, valt het snel door de mand.
- Geen tactiek. De robots kiezen nog geen aanvallende of verdedigende slagen. Ze spelen de bal terug.
De onderzoekers noemen precies die drie punten als volgende stap: waarneming met de eigen camera’s, spin inschatten en zelf een strategie kiezen. Met SMASH heeft dezelfde groep het eerste punt al opgelost voor enkelspel, dus de combinatie ligt voor de hand.
Wat een pingpongtafel leert over robots op de werkvloer
Niemand heeft een team robots nodig om te pingpongen. De vraag die PingpongDuo beantwoordt, is wel overal relevant: hoe laat je twee snel bewegende humanoïden in dezelfde krappe ruimte samenwerken zonder dat ze botsen, en wie krijgt voorrang als het krap wordt? Dat is dezelfde vraag die in een magazijn of op een assemblagelijn opduikt zodra er meer dan één humanoïde rondloopt. De nieuwe veiligheidsnorm ISO 25785-1 en robots zoals Digit 5, die zonder hekken naast mensen werkt, gaan over veiligheid tussen robot en mens. Een aangeleerde risico-inschatting met een duidelijke voorrangsregel is een bouwsteen voor het volgende niveau: veiligheid tussen robots onderling. Archon Robotics, het Shanghaise bedrijf achter het onderzoek, haalde in juni honderden miljoenen yuan op om precies zulke modellen voor het hele robotlichaam te bouwen.
Veelgestelde vragen
Spelen de robots volledig autonoom?
Ja, tijdens het spel stuurt niemand ze bij. Ze krijgen wel de positie van de bal en van zichzelf door van een extern motion-capturesysteem rond de tafel.
Welke robots gebruikt PingpongDuo?
Twee Unitree G1-humanoïden met 29 vrijheidsgraden. De G1 is 1,32 meter groot en weegt ongeveer 35 kilo.
Kunnen de robots al tegen echte spelers op?
Nog niet echt. De paper toont een rally van vier afwisselende returns tegen een mens. Zonder spin te kunnen lezen en zonder tactiek is een geoefende speler ze te snel af.
Wat betekent de 13,2 procent verbetering?
Het gaat om 13,2 procentpunten meer correct teruggeslagen ballen in simulatie: 55,6 procent voor PingpongDuo tegenover 42,4 procent voor het eerdere systeem HITTER.