Enact Intelligence, een robotstartup uit Zürich, haalde 30 miljoen dollar op om robots te laten voelen wat ze vastnemen. Het bedrijf bouwt eigen sensoren, actuatoren en AI-modellen voor taken die vandaag nog bijna altijd met de hand gebeuren: een kabel insteken, een dichting plaatsen, een schroef aanzetten. Bij de investeerders zitten Yann LeCun en Mistral-oprichter Arthur Mensch. Wat Enact precies kan, heeft het nog niet getoond.
Wat Enact Intelligence op 22 oktober aankondigde
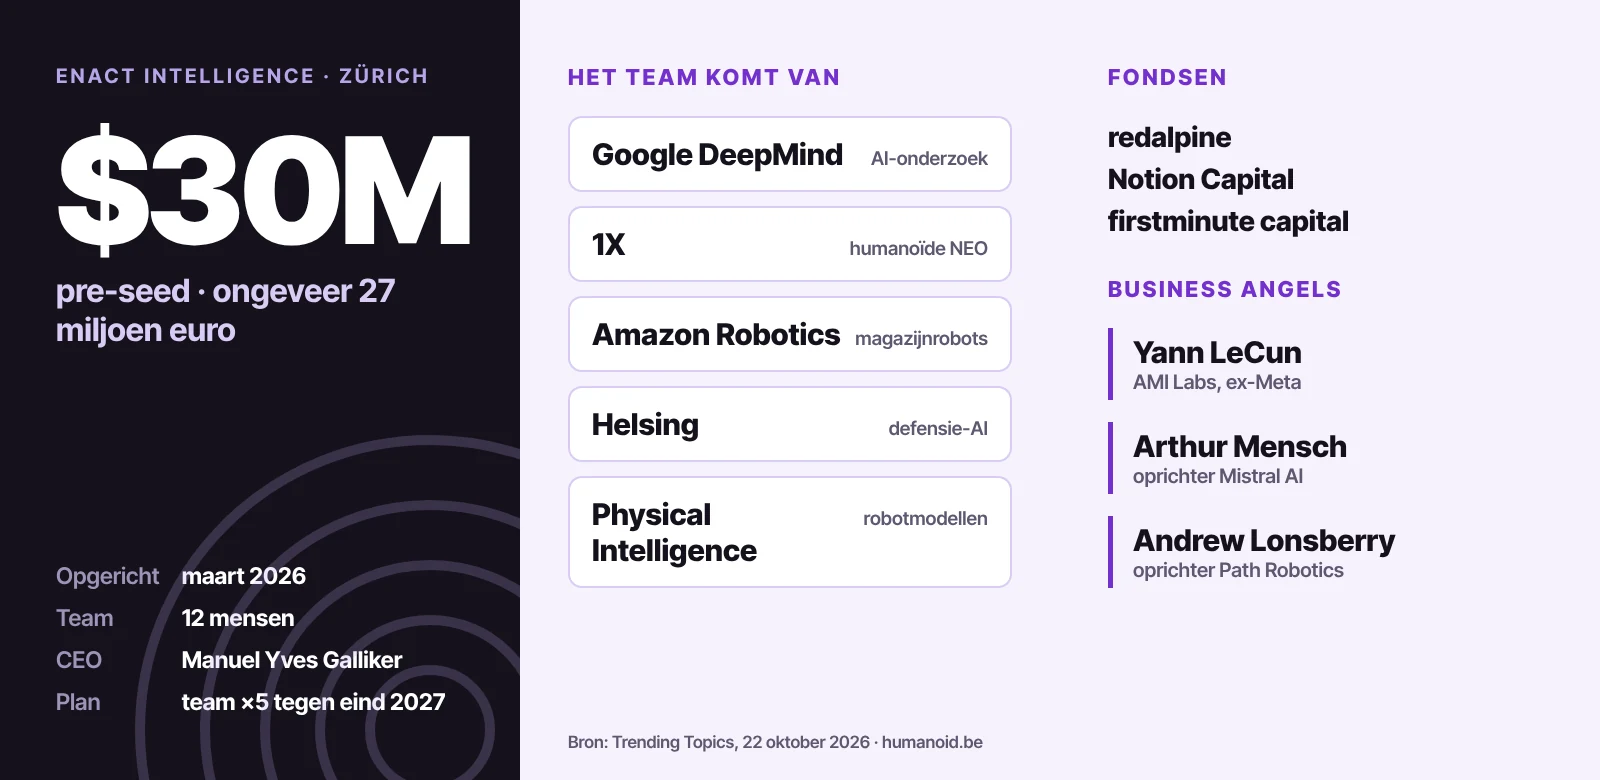
Enact kwam op 22 oktober 2026 uit stealth met een pre-seedronde van 30 miljoen dollar, ongeveer 27 miljoen euro. De ronde komt van de durfkapitalisten redalpine, Notion Capital en firstminute capital. Daarnaast stapten drie bekende namen persoonlijk in: Yann LeCun, Arthur Mensch en Andrew Lonsberry, de oprichter van lasrobotbouwer Path Robotics.
Voor een bedrijf dat in maart 2026 werd opgericht en twaalf mensen telt, is dat veel geld. Sifted noemt het een van de grootste pre-seedrondes in de Zwitserse geschiedenis. Een waardering maakte Enact niet bekend.
Waarom een robot die alleen kijkt, vastloopt
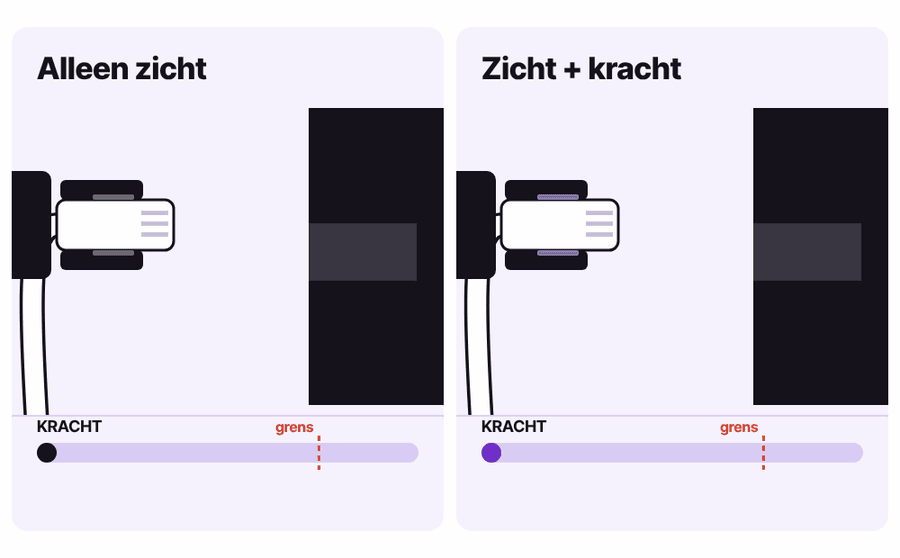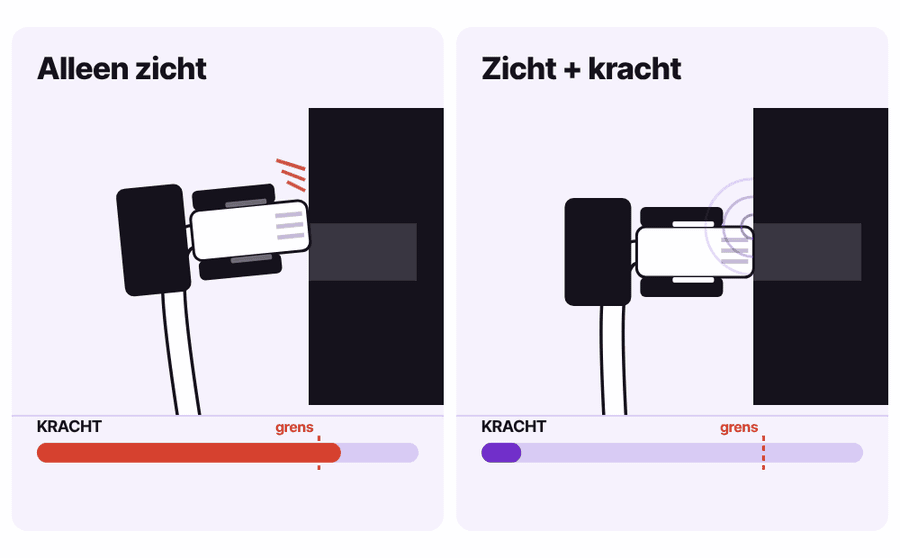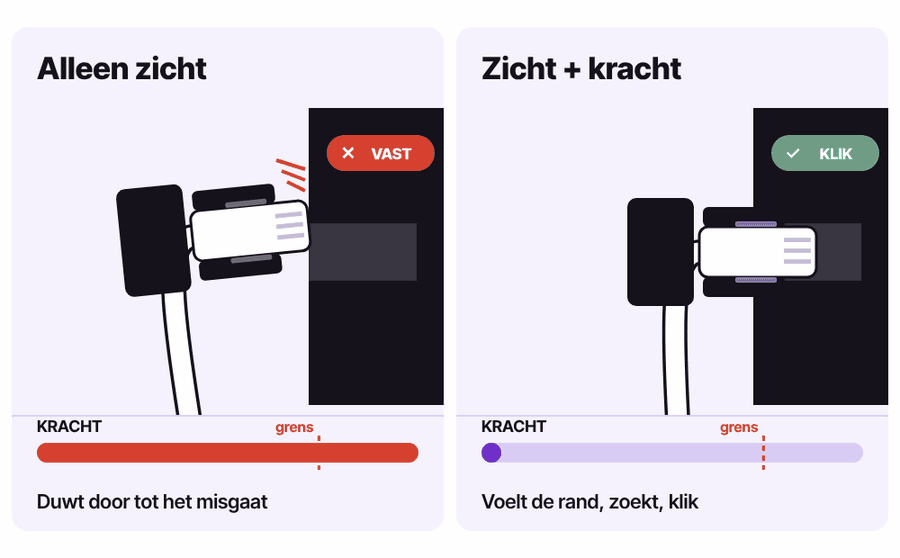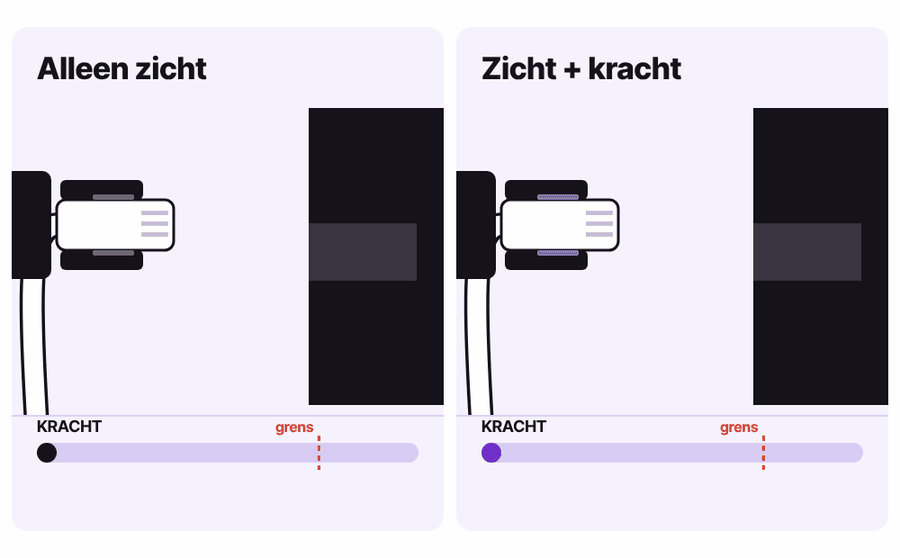
De meeste robotmodellen van vandaag sturen op beeld en positie. De camera ziet waar de stekker en de aansluiting zitten, en het model berekent waar de hand naartoe moet. Dat werkt voor grijpen en verplaatsen. Bij insteken, klikken en aandraaien gaat het mis, omdat de laatste millimeter een kwestie van kracht is en niet van zicht.
Robotici William Xie en Nikolaus Correll zetten het probleem in een overzichtsstudie uit 2025 scherp: bij een stijf contact geeft een kleine fout in positie een grote fout in kracht. De stekker staat een fractie scheef, de robot duwt harder, en de pin plooit of de klem breekt. Een mens voelt die weerstand in een fractie van een seconde en corrigeert. In hun overzicht stak een beleid dat op kracht stuurde een pen in minder dan twee seconden in een gat met minder dan een halve millimeter speling, met meer dan 90 procent succes. Beleid dat alleen op positie stuurde, deed er minstens twee keer zo lang over.
Waarom gebeurt dat dan niet allang? Robots met krachtsensoren bestaan, maar volgens Enact zijn ze voor fabrieken vaak te duur en te kwetsbaar. Daar komt een dataprobleem bij. Xie en Correll stelden vast dat 76 procent van de onderzoeken met krachtgevoel traint op minder dan 200 demonstraties. Voor een model dat duizenden taken moet leren, is dat niets.
Een zenuwstelsel en een cortex, zo pakt Enact het aan
Enact beschrijft zijn aanpak met twee beelden uit de biologie. Het zenuwstelsel is een netwerk van sensoren dat kracht meet over het hele lichaam van de robot, tot in de vingertoppen. De cortex is het AI-model dat die signalen leest en de beweging stuurt. Het doel staat in één regel op de website van Enact: behendigheid oplossen via kracht en aanraking.
Opvallend is dat Enact de hele keten zelf wil bouwen: modelarchitectuur, datapijplijn, actuatoren en sensoren. Volgens investeerder f4 fund gaat het om een “proprioceptief zenuwstelsel” dat de robot bewust maakt van de krachten op zijn hele lichaam. De technologie moet werken op elke vorm, van een eenvoudige robotarm tot een humanoïde.
Voor de cortex start Enact niet van nul. Het bouwt voort op bestaande AI-modellen, zoals videomodellen, en past die aan zodat ze bewegingen uitsturen. Een vacature voor een onderzoeker spreekt van “force-aware robotic foundation models” en noemt architecturen zoals JEPA, het type wereldmodel waar LeCun al jaren voor pleit.
Leren doet de robot door voordoen in plaats van programmeren. Enact zoekt daarvoor in Zürich robotoperators die robots op afstand besturen met motion capture. Ze sorteren, gebruiken gereedschap, openen deuren, monteren onderdelen en manipuleren kabels, telkens opnieuw. Die demonstraties worden de trainingsdata. In de woorden van de vacature leert de operator de AI “hoe goed eruitziet”.
Wie er achter Enact zit
CEO en oprichter Manuel Yves Galliker studeerde werktuigbouwkunde aan de ETH Zürich en deed onderzoek in het lab van Marco Hutter en het AMBER-lab van Caltech. Zijn masterwerk over tweebenig stappen met modelgebaseerde regeltechniek verscheen op arXiv en was finalist voor de best paper award op IEEE Humanoids 2022. Daarna leidde hij bij het Noorse 1X het team voor regeltechniek en embedded software van de humanoïde NEO. Dat is het team dat NEO leerde stappen. Vervolgens werkte hij bij Physical Intelligence, de Amerikaanse maker van robot-foundation-modellen.
Het team van twaalf komt van Google DeepMind, 1X, Amazon Robotics, Helsing en Physical Intelligence. Philip Kneis, voordien deeptech-investeerder bij redalpine, stapte over om de groei te leiden.
Ook de investeerders vertellen iets. LeCun haalde in maart met AMI Labs zelf 1 miljard dollar op voor wereldmodellen die de fysieke wereld begrijpen. Lonsberry bouwt met Path Robotics lasrobots die leren van data. Beiden weten hoe ver de afstand is tussen een model dat redeneert en een machine die betrouwbaar iets in elkaar zet.
Variatie in plaats van volume
Enact mikt niet op de lopende band van een autofabriek, waar dezelfde handeling duizenden keren per dag terugkomt en klassieke robots al lang ingeburgerd zijn. Het mikt op de eindmontage in kleine reeksen met veel varianten. Daar loont het niet om voor elke variant een robot te programmeren, en dus doen mensen het werk.
Enact haalt een Duits cijfer aan om het gat te tonen: 4,6 procent van de kleine en middelgrote bedrijven gebruikt robots, tegenover 24 procent van de grote. Een primaire bron voor die cijfers vonden we niet, maar de richting is bekend: hoe kleiner de reeks, hoe minder automatisering. Voor Europese en dus ook Belgische maakbedrijven met veel varianten is dat precies de doelgroep.
Galliker vat de strategie samen in één zin: “China wins on volume; we win on variety”. China wint op volume, Enact wil winnen op variatie. Dat is geen loze positionering. Volgens MIT Technology Review kwam bijna 90 procent van de ongeveer 15.000 humanoïden die in 2025 verscheept werden van Chinese bedrijven. Op prijs en aantallen ligt de lat in Azië.
Met het geld wil Enact zijn team tegen eind 2027 vijf keer groter maken, de hardware versneld ontwikkelen en de eerste robots bij industriële partners plaatsen. Er lopen gesprekken met Europese bedrijven in de maakindustrie, infrastructuur, retail en voedingsverwerking. Zürich werd gekozen voor de nabijheid van de ETH, de lokale robotica-cluster en industriële klanten.
Wat Enact nog moet bewijzen
- Prestaties. Enact publiceerde geen succespercentages, cyclustijden of demovideo’s. Voor een bedrijf van zeven maanden oud is dat normaal, maar het betekent dat de aanpak nog niet te beoordelen valt.
- Klanten. Er zijn gesprekken, geen bekendgemaakte klanten.
- Hardware. Eigen sensoren en actuatoren bouwen is duur en traag. Ze moeten goedkoper en robuuster worden dan wat er al bestaat, anders verdwijnt het argument.
- Betrouwbaarheid. Een fabriek vraagt bijna foutloos werk. Robotpionier Marc Raibert wijst er in MIT Technology Review op dat een sprong van 50 naar 70 procent succes in de praktijk nog altijd falen is. Lees ook welke uitdagingen humanoïden nog moeten overwinnen.
- Concurrentie. Physical Intelligence, Neura Robotics, RobCo, Agile Robots en Gravis Robotics werken aan verwante problemen, vaak met veel meer kapitaal.
Enact is ook niet de enige die op aanraking inzet. Onderzoekers in Cambridge en Londen bouwden al een robothuid die druk en temperatuur voelt. Het verschil zit in de ambitie om sensoren, hardware en model als één geheel te ontwerpen en dat in een fabriek te laten draaien.
Veelgestelde vragen
Wat doet Enact Intelligence?
Enact bouwt robots die kracht en aanraking voelen, met eigen sensoren, actuatoren en AI-modellen. Het richt zich op handwerk in de eindmontage, zoals kabels insteken, dichtingen plaatsen en schroeven aanzetten.
Hoeveel geld haalde Enact op en van wie?
30 miljoen dollar (ongeveer 27 miljoen euro) in een pre-seedronde van redalpine, Notion Capital en firstminute capital, met Yann LeCun, Arthur Mensch en Andrew Lonsberry als business angels.
Bouwt Enact een humanoïde robot?
Niet per se. De technologie moet werken op elke vorm, van een eenvoudige robotarm tot een humanoïde. Welke robot Enact zelf eerst inzet, is nog niet bekend.
Wie is de oprichter van Enact?
Manuel Yves Galliker, een ingenieur van de ETH Zürich die bij 1X het regelteam van de humanoïde NEO leidde en daarna bij Physical Intelligence werkte.
De test die telt is een kabel die het model nooit zag
Wie Enact wil volgen, kijkt beter niet naar de volgende ronde of de volgende video. De echte maatstaf is eenvoudiger: hoe vaak steekt een robot van Enact een stekker in die hij nog nooit zag, zonder iets te breken, en hoe snel. Haalt het bedrijf daar cijfers die een fabrieksmanager overtuigen, dan heeft Europa een antwoord op de Chinese schaal. Zo niet, dan blijft het een sterk team met een goed verhaal.