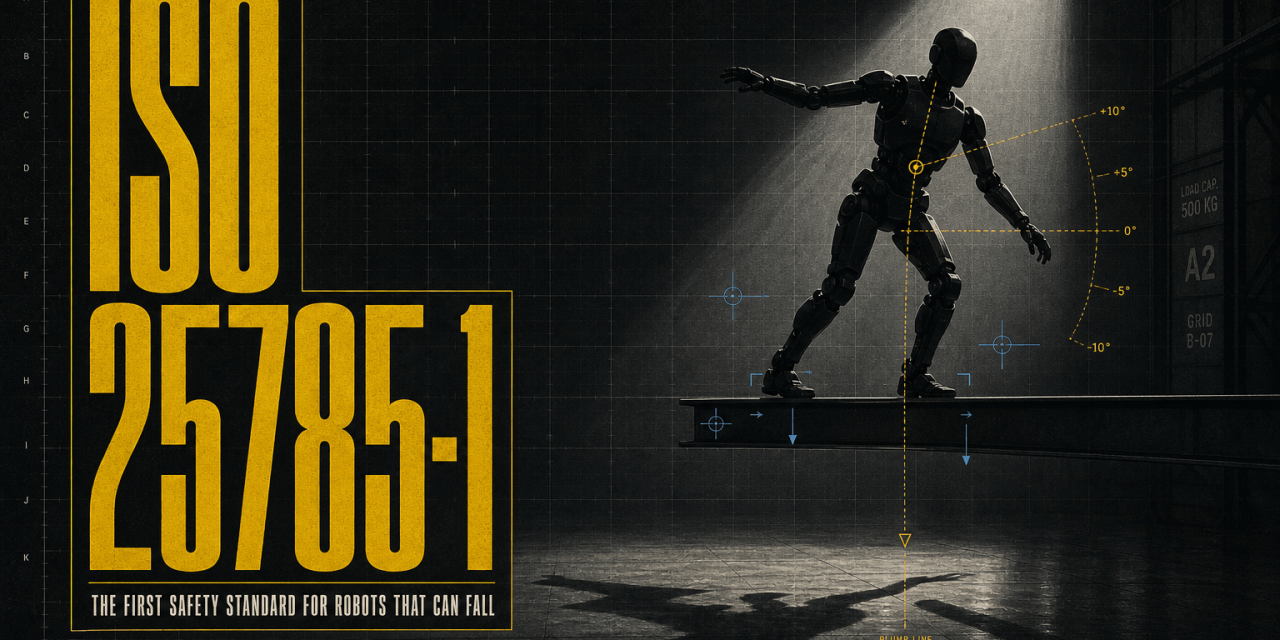
In mei 2025 publiceerde de International Organization for Standardization de working draft van ISO 25785-1, de eerste internationale veiligheidsnorm voor industriële robots die actief hun evenwicht moeten bewaren. Maar het woord humanoïde komt nergens in de officiële titel voor. Toch is dit de norm die bepaalt hoe veilig humanoïde robots straks naast mensen mogen werken in fabrieken, magazijnen en logistieke centra. In dit artikel lees je wat ISO 25785-1 inhoudt, waarom de norm nodig is en hoe je je organisatie nu al voorbereidt.
Wat is ISO 25785-1
ISO 25785-1 bepaalt de veiligheidseisen voor industriële mobiele robots met actively controlled stability. Dat zijn machines die continu vermogen en actieve besturing nodig hebben om overeind te blijven. Een klassieke mobiele robot op wielen blijft vanzelf stabiel staan als de stroom uitvalt. Een robot met actively controlled stability valt om zodra het vermogen wegvalt.
Die eigenschap maakt de norm noodzakelijk. Bestaande veiligheidsnormen gaan uit van robots die vastgeschroefd aan de vloer staan of uit zichzelf stabiel blijven. Een lopende robot die zijn balans honderden keren per seconde actief corrigeert, heeft een risico die andere normen nooit hebben afgedekt. De robot zelf kan vallen. Een machine van 70 kilo die op een medewerker terechtkomt, veroorzaakt verwondingen die bij een stationaire robotarm simpelweg niet voorkomen.
Waarom het woord humanoïde bewust ontbreekt
De werkgroep achter de norm, met vertegenwoordigers van brancheorganisatie A3, Agility Robotics en Boston Dynamics, koos bewust voor een technische insteek. De officiële titel spreekt over industriële mobiele robots met actively controlled stability, ongeacht of die op poten lopen, op wielen rijden of zich op een andere manier voortbewegen.
Die keuze heeft drie voordelen. De norm dekt ook viervoeters zoals Spot van Boston Dynamics en zelfbalancerende robots op wielen. Discussies over wat wel of geen humanoïde is vallen weg. En fabrikanten kunnen de norm toepassen op elke robot waarbij stabiliteit een veiligheidsrisico vormt.
Welke robots en situaties vallen onder de norm
ISO 25785-1 geldt voor industriële mobiele robots die over grond met wisselende hoogtes bewegen, ongeacht het aantal poten of wielen. Ook robots met een of meer armen vallen eronder.
De norm begrenst zijn terrein bewust. Extreme temperaturen en vriestoepassingen, sterke magnetische velden, ondergrondse werkzaamheden, explosieve omgevingen en het hanteren van lasten die op zichzelf gevaar opleveren vallen buiten de scope. Voor die situaties blijven aanvullende normen en eisen gelden.
De veiligheidseisen van ISO 25785-1
Valrisico en stroomuitval
Het centrale thema van de norm is stabiliteit. Fabrikanten moeten veilige bedrijfsparameters voor balans definiëren, detectie van instabiliteit inbouwen en testprotocollen volgen voor uiteenlopende omstandigheden. Ook het effect van een last op het evenwicht hoort daarbij.
Bij stroomuitval mag een robot nooit zomaar instorten. De norm eist een controlled descent, waarbij de machine zichzelf gecontroleerd laat zakken. De meeste fabrikanten lossen dit op met een zero-energy pose, waarbij de robot naar een knielende houding zakt zodra het vermogen wegvalt. Daardoor wordt de valhoogte kleiner en neemt de impactkracht af. Waarschuwingssystemen en vrije zones rond de robot horen eveneens bij de eisen.
Samenwerkingszones
ISO 25785-1 bouwt voort op de biomechanische grenswaarden uit ISO/TS 15066, die inmiddels volledig is opgenomen in ISO 10218-2:2025. Die waarden bepalen hoeveel kracht een robot maximaal mag uitoefenen bij contact met een mens. De norm onderscheidt zones waar mens en robot samenwerken, zones met extra beveiliging en zones die mensen tijdens de activiteit moeten mijden. Die veiligheidsparameters bewegen dynamisch mee met de activiteit van de robot.
Hoe de norm zich verhoudt tot bestaande normen
ISO 10218 blijft het fundament voor industriële robotveiligheid. Die norm gaat echter uit van statisch stabiele machines en dekt de risico’s van mobiliteit niet. ISO 3691-4 regelt de veiligheid van driverless industrial trucks en sluit dynamisch stabiele robots expliciet uit. ISO 13482 geldt weer voor servicerobots buiten de industriële omgeving.
ISO 25785-1 vult ISO 10218 aan met eisen voor machines waarbij stabiliteit een veiligheidsrisico is. Dezelfde humanoïde robot kan overigens onder verschillende normen vallen. In een fabriek geldt ISO 25785-1, in een zorg- of retailomgeving juist ISO 13482.
Parallel werkt de IEEE Robotics and Automation Society aan een aanvullend kader. De IEEE Humanoid Study Group, met meer dan zestig experts uit industrie, wetenschap en toezicht, ontwikkelt classificaties, meetbare stabiliteitsmetrics en richtlijnen voor de interactie tussen mens en humanoïde robot.
Wanneer verschijnt ISO 25785-1?
De norm bevindt zich in 2026 nog in de fase van working draft. De werkgroep kwam in oktober 2025 voor het laatst bijeen in Barcelona. Experts rekenen op achttien tot zesendertig maanden tussen de draft en een geratificeerde norm. Dat wijst op een Draft International Standard in 2026 en publicatie ergens in 2027. Pas daarna kunnen certificeringsinstituten conformiteitsbeoordelingen uitvoeren.
Die planning heeft gevolgen voor de markt. Grootschalige inzet van humanoïde robots naast mensen wordt pas vanaf 2027 verwacht, omdat bedrijven zonder afgewerkte norm en certificeringstraject het risico niet willen of kunnen nemen.
Zo bereid je je organisatie nu voor
Wachten tot de norm definitief is, is geen verstandige strategie. De robots staan inmiddels al op werkvloeren en toezichthouders beoordelen incidenten nu al aan de hand van de conceptnorm en bestaande kaders. In de Verenigde Staten gebruikt OSHA bijvoorbeeld de General Duty Clause, die werkgevers verplicht de werkvloer vrij te houden van erkende gevaren. Een vallende robot is zo’n erkend gevaar.
Praktisch kun je nu al deze stappen zetten:
- Voer een risicoanalyse uit per toepassing, afgestemd op jouw taken en werkwijzen. Een generieke template van de leverancier is niet genoeg.
- Bereken en markeer de fall zone. Een robot van 1,7 meter die 1,5 meter per seconde loopt, heeft een valzone van circa twee meter in elke richting. Houd medewerkers buiten die zone.
- Controleer de vloercondities. Een epoxycoating met een andere wrijvingscoëfficiënt dan waarop de balansalgoritmen getraind zijn, zorgen dat robots soms vallen bij het nemen van een bocht.
- Regel energiebeheersing bij onderhoud. Een volledig uitgeschakelde biped valt om. Documenteer een alternatief waarbij de robot in een veilige modus blijft staan met actieve balans.
- Verzamel risicoanalyses, trainingen en incidenten. Bij een ongeval toon je hiermee aan dat je de beschikbare kennis over veilige humanoïde inzet hebt gevolgd.